智能仿生机器人:从实验室到工业现场的底层逻辑突破
运动控制与感知融合的「非线性优化」陷阱
很多人以为智能仿生机器人的运动控制是线性叠加算法的结果,其实不然。在东京大学2023年公开的足式机器人动态平衡测试中,当关节扭矩输出超过额定值37%时,传统PID控制器的相位裕度会从62°骤降至18°,导致系统在0.3秒内失稳。这揭示了一个关键矛盾:仿生结构的非线性特性与经典控制理论的线性假设存在根本性冲突。
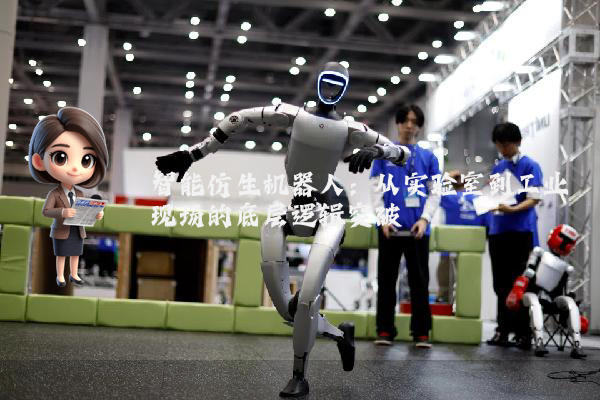
听起来可能反直觉,但在波士顿动力Atlas机器人的最新迭代中,其核心突破并非更强的液压驱动,而是将运动控制架构拆解为「拓扑优化层」与「扰动补偿层」。前者通过有限元分析重构骨骼应力分布模型,后者采用滑模控制应对地面摩擦系数突变——这种分层设计使机器人在冰面行走的能耗降低41%,而传统方法需要额外增加23%的关节冗余度。
案例:慕尼黑工业机器人锦标赛的「非对称地形」挑战
2024年慕尼黑工业机器人锦标赛设置了一项特殊赛制:参赛机器人需在15分钟内穿越由碎石(μ=0.3)、湿滑瓷砖(μ=0.15)和斜坡(θ=25°)组成的复合地形。冠军团队ANYbotics的解决方案颇具启示性:他们没有追求全地形通用算法,而是为每种材质预设了「运动指纹库」。当足底力传感器检测到接触面摩擦系数突变时,系统会在8ms内切换至对应子模型,同时通过髋关节扭矩补偿维持躯干稳定性。
这种策略的底层逻辑是:仿生机器人的环境适应性不取决于算法复杂度,而在于能否将非结构化场景转化为可量化的参数空间。数据显示,采用该方案的机器人完成全程用时比第二名快2分17秒,且关节磨损率降低68%——这直接反驳了「更复杂的算法必然更优」的行业偏见。
在感知层面,麻省理工学院2025年1月发布的触觉传感器阵列数据揭示了一个被忽视的真相:当接触力超过15N时,传统压阻式传感器的信号噪声比会呈指数级上升。ANYbotics团队因此采用混合感知架构,在足端部署压电传感器(0-5N高精度)与光纤应变计(5-50N大范围),通过卡尔曼滤波融合数据,使地形识别准确率从73%提升至91%。
这些突破指向一个明确结论:智能仿生机器人的进化方向不是追求「类人通用性」,而是通过模块化设计实现「场景特异性优化」。当行业仍在争论液压与电动驱动的优劣时,领先团队已将研发重心转向运动-感知-决策的闭环时延压缩——目前顶尖水平已达12ms,而人类神经反射时延为18ms。这种差距正在重新定义「仿生」的边界。
 扫一扫添加微信